
LeRobot documentation
reBot B601
reBot B601
reBot B601, Seeed Studio'nun taklit öğrenme ve somut yapay zeka için geliştirdiği açık kaynaklı bir robot koldur. Kurulum, teleoperasyon için 6-DOF takipçi kol, bir kavrama mekanizması ve reBot Arm 102 lider kolu içerir.
Follower, Damiao (DM) veya RobStride (RS) motorlarıyla kullanılabilir. Her iki yapı da aynı LeRobot robot türünü ve eklem adlarını kullanır; donanımı --robot.motor_family ile seçin.
| Derle | motor_family | Motorlar | Varsayılan bağlantı |
|---|---|---|---|
| B601-DM | dm | Damiao (4340P taban, 4310 bilek) | Damiao seri köprü |
| B601-RS | rs | RobStride (rs-06 taban, rs-00 bilekler) | Yerel CAN |
Bu kılavuz, tek kollu ve iki kollu kurulumlar için donanım kurulumu, kalibrasyon, teleoperasyon ve kayıt işlemlerini kapsar.
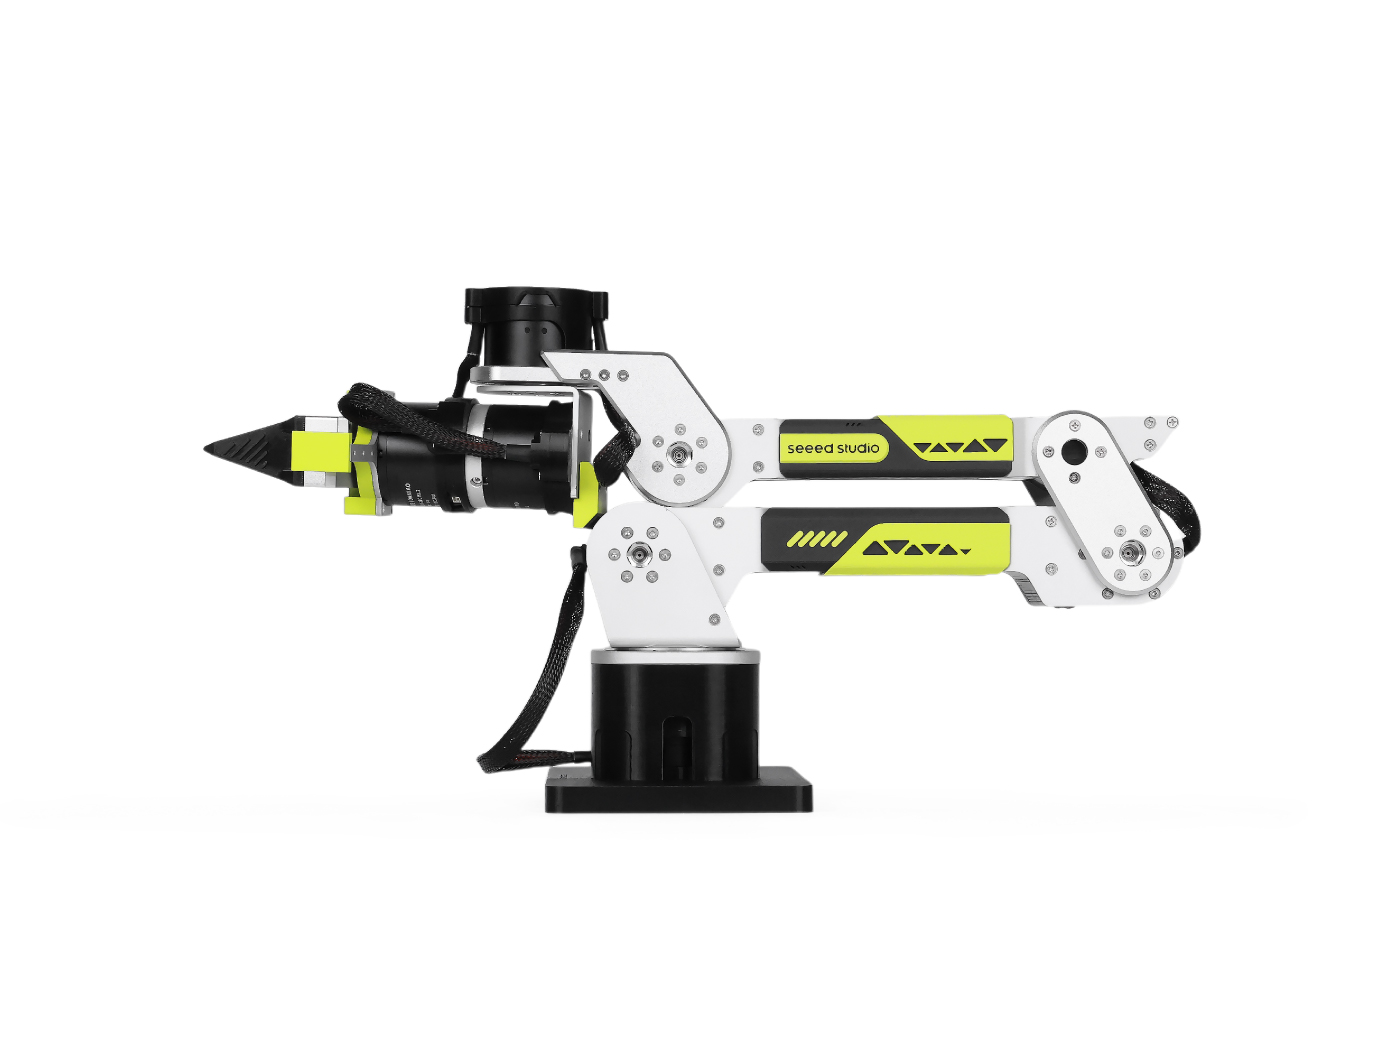
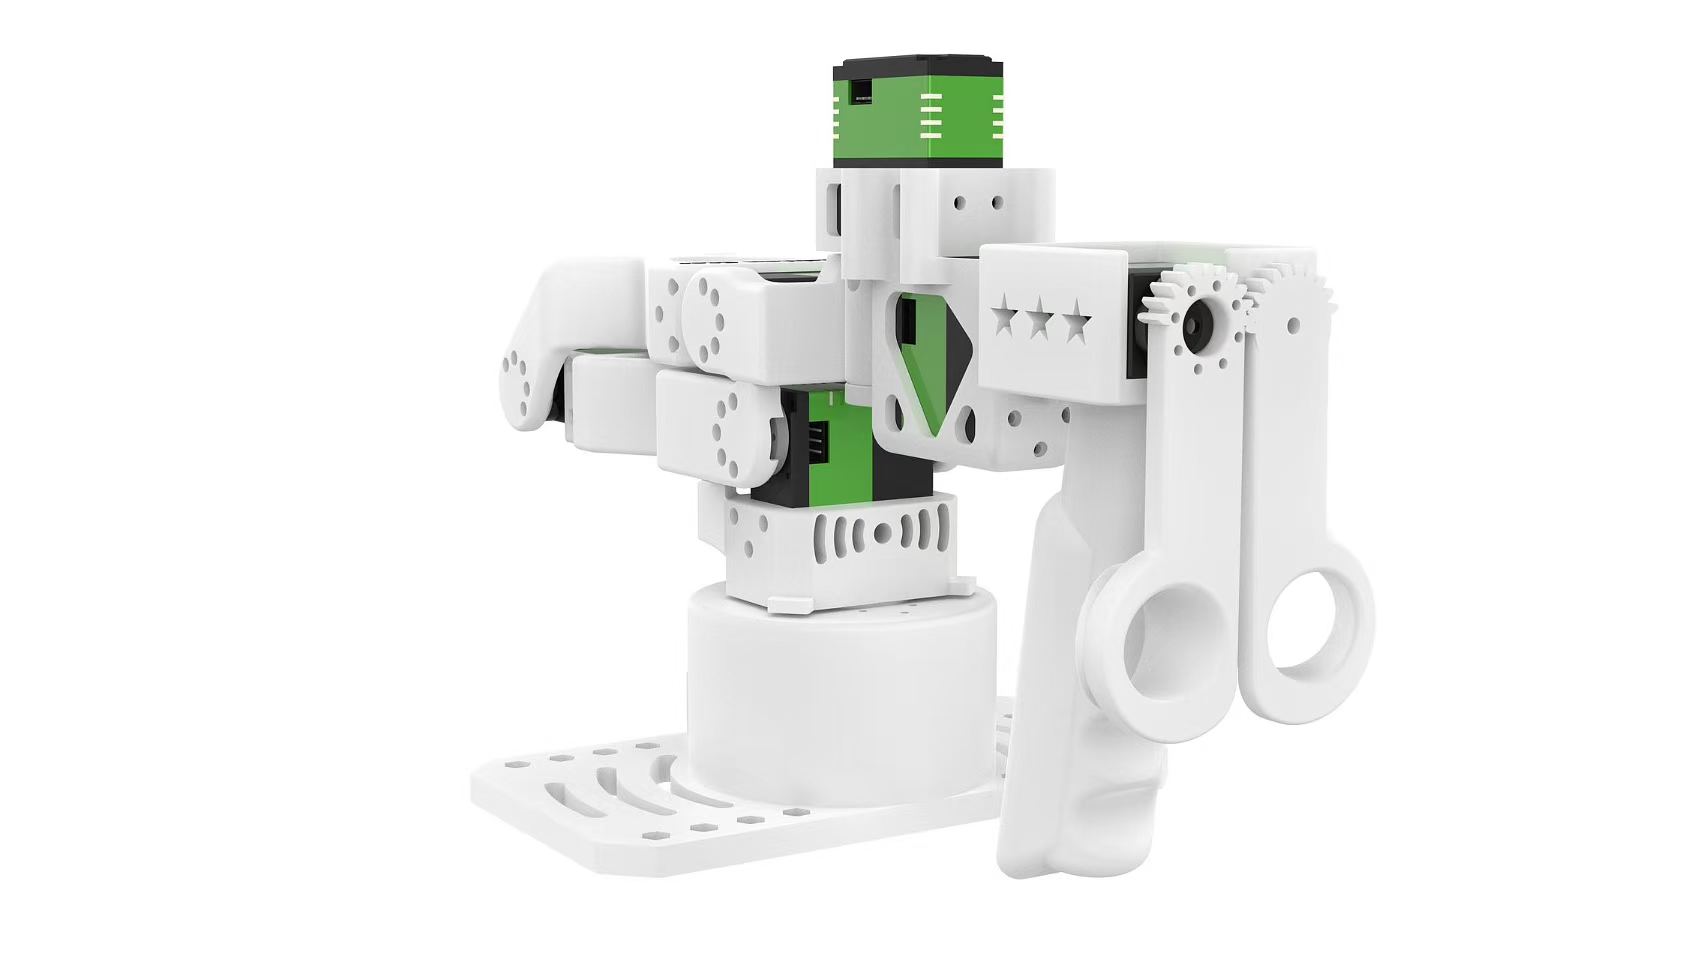
B601 takipçi (sol) ve reBot Arm 102 lider (sağ). DM ve RS takipçileri aynı eklem düzenini ve genel görünümü paylaşır ancak farklı motorlar kullanır. Görseller Seeed Studio tarafından sağlanmıştır.
Donanım ve güvenlik
Takipçiniz için Seeed Studio rehberini kullanarak motorları birleştirin, kablolarını çekin ve yapılandırın: B601-DM veya B601-RS.
Secure the follower to a stable surface and keep its workspace clear. Support the arm whenever torque is disabled or the program disconnects because it can move under gravity. If power or a data cable disconnects during operation, stop the program, return the leader and follower to their zero positions, then reconnect and restart.
LeRobot 🤗'u Yükle
Yükleme Kılavuzu'nu izleyin, ardından reBot desteğini yükleyin:
pip install -e ".[rebot]"Bu, takipçi için motorbridge ve reBot Arm 102 lideri için motorbridge-smart-servo paketlerini yükler.
Donanımı bağlayın
DM varsayılan olarak seri köprüsünü kullanır ve isteğe bağlı olarak yerel CAN kullanabilir. RS yerel CAN gerektirir.
can_adapter | Kullan | Örnek port |
|---|---|---|
damiao | Damiao seri köprü; yalnızca DM | /dev/ttyACM0 |
socketcan | MotorBridge yerel CAN; RS için zorunludur | can0 |
Motor ailesi varsayılan adaptörü seçer. Bunun yerine DM'yi yerel CAN üzerinden çalıştırmak için --robot.can_adapter=socketcan ekleyin ve CAN kanalını --robot.port olarak kullanın.
Seri köprü
DM seri köprüsü ve lider portlarını belirlemek için lerobot-find-port kullanın. Adları ayırt etmesi zor ise seri cihazları birer birer bağlayın.
lerobot-find-port
On Linux, remove `brltty` (`sudo apt remove brltty`) if it captures a serial device. You may also need temporary access with `sudo chmod 666 /dev/ttyACM* /dev/ttyUSB*`.
Yerel CAN
socketcan yapılandırma adı tüm platformlarda korunur. Linux, SocketCAN kullanır. macOS, uyumlu bir PCAN adaptörü ve MacCAN PCBUSB çalışma zamanını gerektirir. Windows yerel-CAN desteği deneyseldir ve bir PEAK PCAN adaptörü ile PCAN-Basic gerektirir. Kurulum ayrıntıları için MotorBridge platform kurulumuna bakın.
Linux'ta, bir RS takipçisi bağlamadan önce her yerel CAN arayüzünü 1 Mbps olarak yapılandırın:
sudo ip link set can0 down
sudo ip link set can0 type can bitrate 1000000
sudo ip link set can0 up
ip -details link show can0
can0 değerini, CAN arka ucunuzun sağladığı kanal ile değiştirin. İki kollu yerel CAN kurulumları, her iki kolun da aynı motor kimliklerini kullandığı için can0 ve can1 gibi ayrı kanallara ihtiyaç duyar.
Cihaz türleri
| Tür | Cihaz |
|---|---|
rebot_b601_follower | Tek takipçi |
bi_rebot_b601_follower | İki ellilik takipçi |
rebot_102_leader | Tek reBot Arm 102 lider |
bi_rebot_102_leader | Bimanual reBot Arm 102 lider |
motor_family varsayılan olarak dm'dir. İki kollu bir yapılandırmada, her kolun kendi left_arm_config.* veya right_arm_config.* ayarları vardır ve motor ailesini bağımsız olarak seçebilir.
Kalibrasyon
Calibration, mevcut fiziksel pozisyonu motorun sıfır konumu olarak ayarlar ve bir LeRobot kalibrasyon dosyası kaydeder. Her kolu, aşağıda gösterilen sıfır konumuna, kavrayıcı tamamen kapalıyken yerleştirin ve istendiğinde ENTER tuşuna basın.
Takipçi sıfır konumu (sol) ve lider sıfır konumu (sağ). Görselde DM takipçisi gösterilmektedir; RS takipçisi aynı eklem düzenini kullanır.
LeRobot'ın kaydedilen kalibrasyonu yüklemesi için sonraki komutlarda aynı --robot.id ve --teleop.id değerlerini yeniden kullanın. Zaten bir kalibrasyon varsa, komut bunu yeniden kullanmanıza veya yeniden kalibre etmek için c girmenize olanak tanır.
Takipçi
lerobot-calibrate \
    --robot.type=rebot_b601_follower \
    --robot.motor_family=dm \
    --robot.port=/dev/ttyACM0 \
--robot.id=followerlerobot-calibrate \
--robot.type=rebot_b601_follower \
--robot.motor_family=rs \
--robot.port=can0 \
--robot.id=followerKalibrasyon çalışmaları önce sol takipçi için, ardından sağ takipçi için gerçekleştirilir.
lerobot-calibrate \
    --robot.type=bi_rebot_b601_follower \
    --robot.id=bi_follower \
    --robot.left_arm_config.motor_family=dm \
    --robot.left_arm_config.port=/dev/ttyACM0 \
    --robot.right_arm_config.motor_family=dm \
    --robot.right_arm_config.port=/dev/ttyACM1
İki RS takipçisi için, her iki aileyi de rs olarak ayarlayın ve iki port için ayrı yerel CAN kanalları kullanın. Kol başına kalibrasyon dosyaları _left ve _right soneklerini kullanır.
Lider
lerobot-calibrate \
    --teleop.type=rebot_102_leader \
    --teleop.port=/dev/ttyUSB0 \
--teleop.id=leaderlerobot-calibrate \
--teleop.type=bi_rebot_102_leader \
--teleop.id=bi_leader \
--teleop.left_arm_config.port=/dev/ttyUSB0 \
--teleop.right_arm_config.port=/dev/ttyUSB1Teleoperasyon
Küçük hareketlerle başlayın ve tam çalışma alanını kullanmadan önce her eklem yönünü doğrulayın.
lerobot-teleoperate \
    --robot.type=rebot_b601_follower \
    --robot.motor_family=dm \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower \
    --teleop.type=rebot_102_leader \
    --teleop.port=/dev/ttyUSB0 \
--teleop.id=leaderlerobot-teleoperate \
--robot.type=rebot_b601_follower \
--robot.motor_family=rs \
--robot.port=can0 \
--robot.id=follower \
--teleop.type=rebot_102_leader \
--teleop.port=/dev/ttyUSB0 \
--teleop.id=leaderlerobot-teleoperate \
--robot.type=bi_rebot_b601_follower \
--robot.id=bi_follower \
--robot.left_arm_config.motor_family=dm \
--robot.left_arm_config.port=/dev/ttyACM0 \
--robot.right_arm_config.motor_family=dm \
--robot.right_arm_config.port=/dev/ttyACM1 \
--teleop.type=bi_rebot_102_leader \
--teleop.id=bi_leader \
--teleop.left_arm_config.port=/dev/ttyUSB0 \
--teleop.right_arm_config.port=/dev/ttyUSB1Bir veri seti kaydet
Kayıt yapmadan önce teleoperasyonu test edin. Bir kamera eklemek için, önce onu şununla belirleyin:
lerobot-find-cameras opencv
Tek kol
Bu örnek, tek bir OpenCV kamerasıyla beş DM bölümünü yerel olarak kaydeder:
lerobot-record \
    --robot.type=rebot_b601_follower \
    --robot.motor_family=dm \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower \
    --robot.cameras='{"front": {"type": "opencv", "index_or_path": 0, "width": 640, "height": 480, "fps": 30}}' \
    --teleop.type=rebot_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=leader \
    --dataset.repo_id=your_username/rebot-dm-test \
    --dataset.single_task="Pick up the object" \
    --dataset.num_episodes=5 \
    --dataset.episode_time_s=30 \
    --dataset.reset_time_s=10 \
    --dataset.push_to_hub=false \
    --display_data=true
RS için motor_family değerini rs olarak değiştirin ve robot portunu yerel CAN kanalına ayarlayın. Sadece motor testi için kamera argümanını kaldırın.
İki Ellilik
Bu DM örneği, paylaşılan bir üst kamera ve her kol için bir bilek kamerası kaydeder. Veri seti kamera anahtarları top, left_wrist ve right_wrist'dir.
lerobot-record \
    --robot.type=bi_rebot_b601_follower \
    --robot.id=bi_follower \
    --robot.left_arm_config.motor_family=dm \
    --robot.left_arm_config.port=/dev/ttyACM0 \
    --robot.right_arm_config.motor_family=dm \
    --robot.right_arm_config.port=/dev/ttyACM1 \
    --robot.cameras='{
      top: {
        type: opencv,
        index_or_path: "/dev/video2",
        width: 640,
        height: 480,
        fps: 30,
        fourcc: "MJPG"
      }
    }' \
    --robot.left_arm_config.cameras='{
      wrist: {
        type: opencv,
        index_or_path: "/dev/video0",
        width: 640,
        height: 480,
        fps: 30,
        fourcc: "MJPG"
      }
    }' \
    --robot.right_arm_config.cameras='{
      wrist: {
        type: opencv,
        index_or_path: "/dev/video4",
        width: 640,
        height: 480,
        fps: 30,
        fourcc: "MJPG"
      }
    }' \
    --teleop.type=bi_rebot_102_leader \
    --teleop.id=bi_leader \
    --teleop.left_arm_config.port=/dev/ttyUSB0 \
    --teleop.right_arm_config.port=/dev/ttyUSB1 \
    --dataset.repo_id=local/rebot-bimanual-dm-camera-test \
    --dataset.root=/tmp/rebot-bimanual-dm-camera-test \
    --dataset.single_task="Test coordinated movement of both reBot DM arms" \
    --dataset.fps=30 \
    --dataset.num_episodes=2 \
    --dataset.episode_time_s=20 \
    --dataset.reset_time_s=10 \
    --dataset.push_to_hub=false \
    --display_data=false
İki kollu bir RS kurulumu için her iki motor ailesini de
rsolarak ayarlayın ve ayrı yerel CAN kanalları kullanın. Karışık bir kurulumda bir kol içindm, diğer kol içinrsseçilebilir.
Bir politika yüklemek, yeniden oynatmak, eğitmek ve değerlendirmek için Robotlar için İmitasyon Öğrenimi sayfasına bakın.
Gelişmiş kontroller
Her iki derleme de aynı eklem adlarını ve derece cinsinden kamuya açık konumları sunar. LeRobot, her ailenin motor yön işaretlerini eylemlere ve gözlemlere uygular; bu nedenle politikalar ve teleoperatörler motor işaretlerini dönüştürmek zorunda değildir.
- DM, kol için varsayılan olarak MIT kontrolünü ve kavrayıcı için
force_poskullanır.gripper_torque_ratiovarsayılan değeri0.07'dir; DM ayrıca--robot.control_mode=pos_velseçeneğini de destekler. - RS, MotorBridge'in RobStride için
force_possağlamaması nedeniyle MIT kontrolü ve kuvvet sınırlı empedans kavrayıcı kullanır. Ölçülen kavrayıcı hareketine bağlı olarak, komut verilen tork hareket sırasında3.5N·m, tutma sırasında ise1.0N·m ile sınırlandırılır. Geri besleme başarısız olursa LeRobot, sıfır kavrayıcı torku komut etmeye çalışır ve ardından kolu devre dışı bırakır. mit_kp,mit_kdvepos_vel_velocityparametreleri, her eklem için tek bir skaler değer ya da eklem anahtarlı bir eşleme kabul eder.max_relative_target, bir komut ile en son ölçülen konum arasındaki farkı sınırlar. Örneğin,--robot.max_relative_target=5.0her komut verilen eklemi beş derecelik bir değişimle sınırlar.joint_limits, halka açık eklem derecelerinde aile varsayılanlarını isteğe bağlı olarak geçersiz kılar.
Follower motor yönleri, motor ailesinden içsel olarak seçilir. Teleoperasyon eklemi yanlış yönde hareket ederse, liderin joint_directions ayarlanabilir kalır.
DM and RS use the same coordinate convention, but their geometry, gains, and dynamics differ. Validate policies and datasets before transferring them between builds.
Sorun Giderme
| Sorun | Kontrol |
|---|---|
| Seri cihaz eksik veya meşgul | Bir cihazı bir kez yeniden bağlayın, lerobot-find-port komutunu yeniden çalıştırın, izinleri kontrol edin ve Linux'ta brltty paketini kaldırın. |
| Yerel CAN bağlantı kuramıyor | Adaptör çalışma süresini, kanal adını, 1 Mbps bit hızını, motor gücünü, CAN kablolamasını ve sonlandırmayı kontrol edin. |
| Teleoperatörlü bir eklem yanlış yönde hareket ediyor | Programı durdurun, motor_family değerini doğrulayın ve liderin joint_directions ayarlarını kontrol edin. |
| Kalibrasyon yeniden kullanılmaz | Kalibrasyon sırasında kullanılan aynı robot veya teleoperatör id'sini kullanın. |
Montaj, kablolama ve donanıma özgü tanılamalar için B601-DM ve B601-RS için Seeed Studio kılavuzlarına bakın.
Update on GitHub