
LeRobot documentation
RoboMME
RoboMME
The commands below run the simulator locally. To keep its dependencies away from your policy's, serve it instead with `lerobot-env-server --config_path=docker/sim/configs/robomme.yaml --sim.task=--docker=true`, where ` ` is the command's `--env.task`, and add `--env.server.endpoint=tcp/127.0.0.1:7448` to the command. A server runs the task it was started with (see [Simulation: local or served](./simulation)).
RoboMME est un benchmark de manipulation augmenté par mémoire, construit sur ManiSkill (SAPIEN). Il évalue la capacité d’un robot à retenir et à utiliser des informations au fil d’un épisode — comptage, permanence des objets, référence et imitation.
- 16 tâches réparties sur 4 suites de compétences en mémoire
- 1 600 démonstrations d'entraînement (100 par tâche, 50 val, 50 test)
- Jeu de données :
lerobot/robomme— LeRobot v3.0, 768K images à 10 ips - Simulateur : ManiSkill / SAPIEN, bras Panda, Linux uniquement
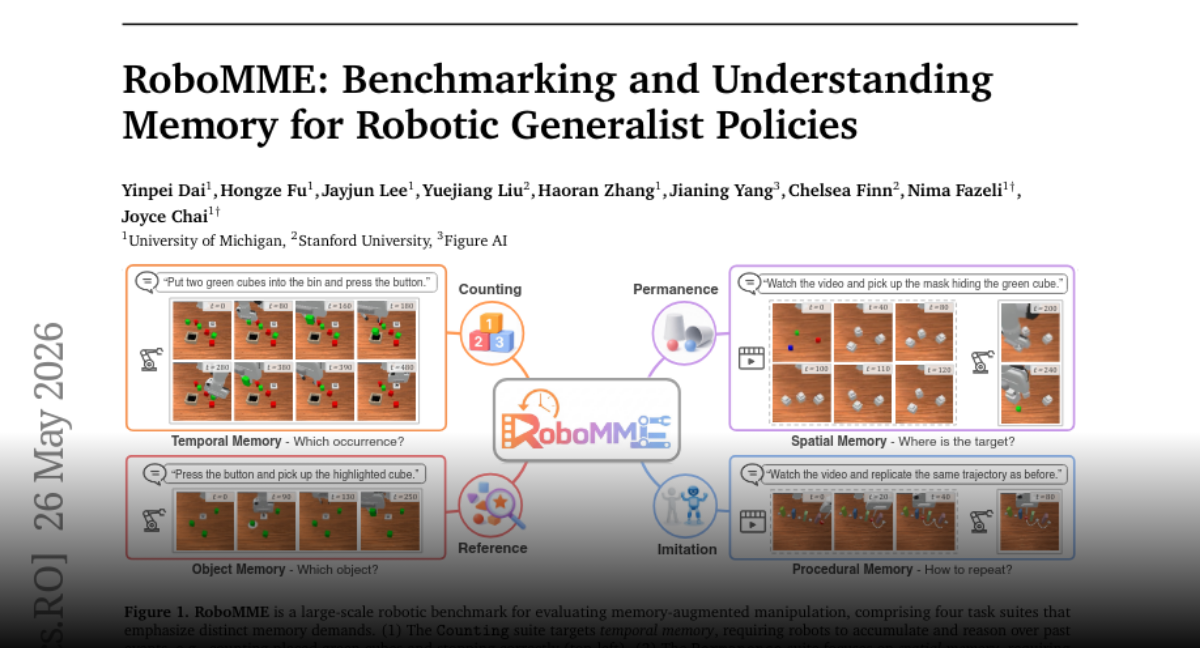
Tâches
| Suite | Tâches |
|---|---|
| Comptage (mémoire temporelle) | BinFill, PickXtimes, SwingXtimes, StopCube |
| Permanence (mémoire spatiale) | VideoUnmask, VideoUnmaskSwap, ButtonUnmask, ButtonUnmaskSwap |
| Référence (mémoire objet) | PickHighlight, VideoRepick, VideoPlaceButton, VideoPlaceOrder |
| Imitation (mémoire procédurale) | MoveCube, InsertPeg, PatternLock, RouteStick |
Installation
RoboMME nécessite Linux (ManiSkill/SAPIEN utilise le rendu Vulkan). Docker est recommandé pour isoler les conflits de dépendances.
Natif (Linux)
uv pip install --override <(printf 'gymnasium==0.29.1\nnumpy==1.26.4\n') \
  -e '.[smolvla,av-dep]' \
  'robomme @ git+https://github.com/RoboMME/robomme_benchmark.git@main'
Note sur les dépendances :
mani-skill(tiré parrobomme) fixegymnasium==0.29.1etnumpy<2.0.0, ce qui entre en conflit avec la basenumpy>=2.0.0de lerobot. C'est pourquoirobommen'est pas un extra pyproject — utilisez l'installation avec surcharge ci-dessus, ou l'approche Docker ci-dessous pour éviter tout conflit.
Docker (recommandé)
Exécutez RoboMME dans son propre image de simulateur, afin que ses versions figées de numpy/gymnasium ne soient jamais en conflit avec celles de la politique :
lerobot-env-server --config_path=docker/sim/configs/robomme.yaml --docker=truePuis évaluez avec --env.type=robomme --env.server.endpoint=tcp/127.0.0.1:7448 (voir Simulation : locale ou servie).
Exécution de l'évaluation
Par défaut (tâche unique, épisode unique)
lerobot-eval \
    --policy.path=<your_policy_repo> \
    --env.type=robomme \
    --env.task=PickXtimes \
    --env.dataset_split=test \
    --env.task_ids=[0] \
    --eval.batch_size=1 \
    --eval.n_episodes=1
Évaluation multi-tâches
Évaluez plusieurs tâches en une seule exécution en séparant les noms de tâches par des virgules. Utilisez task_ids pour contrôler les épisodes évalués par tâche. Recommandation : 50 épisodes par tâche pour la partition de test.
lerobot-eval \
    --policy.path=<your_policy_repo> \
    --env.type=robomme \
    --env.task=PickXtimes,BinFill,StopCube,MoveCube,InsertPeg \
    --env.dataset_split=test \
    --env.task_ids=[0,1,2,3,4,5,6,7,8,9] \
    --eval.batch_size=1 \
    --eval.n_episodes=50
Options CLI principales pour env.type=robomme
| Option | Par défaut | Description |
|---|---|---|
env.task | PickXtimes | L'un des 16 noms de tâches ci-dessus (séparés par des virgules) |
env.dataset_split | test | train, val ou test |
env.action_space | joint_angle | joint_angle (8-D) ou ee_pose (7-D) |
env.episode_length | 300 | Nombre maximal d'étapes par épisode |
env.task_ids | null | Liste des indices d'épisodes à évaluer (null = [0]) |
Jeu de données
Le jeu de données lerobot/robomme est au format LeRobot v3.0 et peut être chargé directement :
from lerobot.datasets.lerobot_dataset import LeRobotDataset

dataset = LeRobotDataset("lerobot/robomme")
Caractéristiques du jeu de données
| Fonctionnalité | Forme | Description |
|---|---|---|
image | (256, 256, 3) | Caméra avant RGB |
wrist_image | (256, 256, 3) | Caméra RGB au poignet |
actions | (8,) | Angles articulaires + pince |
state | (8,) | Positions des articulations + état du gripper |
simple_subgoal | str | Annotation de langage de haut niveau |
grounded_subgoal | str | Annotation de langage ancrée |
episode_index | int | ID de l'épisode |
frame_index | int | Image au sein de l'épisode |
Alignement des clés de fonctionnalités (entraînement)
Le wrapper d’environnement expose ses caméras sous pixels/<camera_name>, nommées par RoboMMEEnvConfig.front_camera_name et RoboMMEEnvConfig.wrist_camera_name (camera1 et camera2 par défaut). La politique les reçoit sous la forme observation.images.camera1 et observation.images.camera2, et l’état (agent_pos) sous la forme observation.state.
Les colonnes brutes du jeu de données ne correspondent pas à ces clés de politique, passez donc --rename_map lors de l’ajustement fin :
--rename_map='{"image": "observation.images.camera1", "wrist_image": "observation.images.camera2", "state": "observation.state", "actions": "action"}'Remplacez --env.front_camera_name / --env.wrist_camera_name si vous entraînez avec des noms de clés différents, afin que les observations d'évaluation correspondent aux clés sur lesquelles la politique a été entraînée.
Espaces d'actions
| Type | Dim | Description |
|---|---|---|
joint_angle | 8 | 7 angles articulaires + 1 pince (−1 fermée, +1 ouverte, absolu) |
ee_pose | 7 | xyz + roulis/tangage/lacet + pince |
Défini via --env.action_space=joint_angle (par défaut) ou --env.action_space=ee_pose.
Notes sur la plateforme
- Linux uniquement : ManiSkill nécessite SAPIEN/Vulkan. macOS et Windows ne sont pas pris en charge.
- GPU recommandé : Le rendu est possible sur CPU mais lent ; CUDA + Vulkan offre la vitesse maximale.
- conflit entre gymnasium et numpy : voir la note d’installation ci-dessus. L’image Docker gère cela automatiquement.
- Fork de ManiSkill :
robommedépend d'un fork spécifique de ManiSkill (YinpeiDai/ManiSkill), récupéré automatiquement via le packagerobomme.